人形机器人的"Linux时刻":RoboParty发布全栈开源人形机器人RP1
导语:2026年10月,RoboParty正式发布高性能人形机器人平台RP1(ROBOTO 01),并同步公开其全栈研发资料——从机械结构源文件、工程图与物料清单(BOM),到嵌入式软件、仿真模型、动作重定向工具与强化学习训练框架,全部开源。这是人形机器人领域首次有平台将"从螺丝钉到大脑"的完整研发链路向社区开放,被业内视为人形机器人走向"Linux时刻"的标志性事件。
一、围墙之内:人形机器人需要一次"门槛崩塌"
今天,最受瞩目的人形机器人被锁在少数明星公司的实验室里:Demo视频令人惊艳,底层技术却是黑箱。对绝大多数从业者而言,横亘在前的是三道墙——科研团队难定位:底层不开放修改,无法通过精准的控制变量,定位问题点,实验难以复现;模型公司调不动:数据与控制链路不透明,执行偏差难以定位,模型与真机的耦合优化处处受限;初学者摸不着:教学停留在接口调用,底层原理不可见,学生从"使用"走向"创造"无路可走。
历史一再证明:每一次重大技术的普及,都不是因为技术本身更强,而是因为门槛的崩塌。1991年,一个芬兰学生把操作系统内核放到网上,三十年后,Linux驱动着全球绝大多数服务器和全部安卓手机。人形机器人正站在同一个临界点上——供应链成熟、学习算法开源、数据工具齐备,唯独缺一个所有人都能共同使用的开放本体底座。
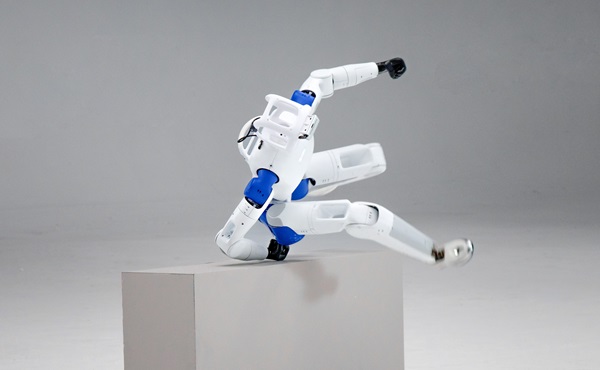
(RP1跑酷越障实拍图)
RP1正是为此而生:它既是一款机器人产品,更是这个行业的一块公共基础设施。
补充:什么是"开源"?所谓"开源",就像一家餐厅除了卖菜之外,还把菜谱、火候、食材清单一并公开——任何人都可以照着做、改良,再把更好的做法分享回来。RP1开源的就是一台人形机器人的"完整菜谱":从每个关节的图纸,到教它走路的代码,把技术家底全部公开:图纸、零件清单、控制代码、训练方法,任何人都可以免费查看、使用、修改。开源的魅力在于滚雪球:全世界的聪明人一起改,进步速度远超任何一家公司闭门研发。三十年前,开源的Linux就是这样从一名学生的作业,变成了今天互联网的底座。
二、RP1是什么:高性能本体+全栈开源
RP1标称身高135cm,处于人形机器人谱系的中小型区间——这一尺寸在操作可达性、运动性能、人机安全与制造成本之间取得了平衡:机身更矮更轻,跌倒时的冲击力远低于1.6米以上的大型人形机器人,对人和自身都更安全。常规实验室环境即可开展人机协作研究,整机单人可搬运,普通办公与教学空间即可部署。
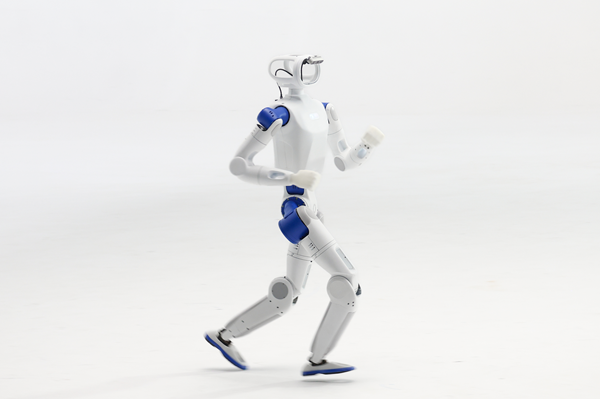
(RP1跑步实拍图)
在性能层面,RP1提供24/30主动自由度两种身体配置(不含灵巧手)。整机具备走、跑、跳、翻越障碍的高动态运动能力与卓越的全身控制(Whole-Body Control)能力,单臂弯臂负载5kg。
支撑这些能力的,是四个层面的工程体系:
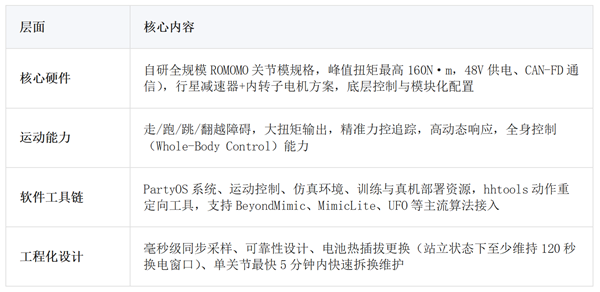
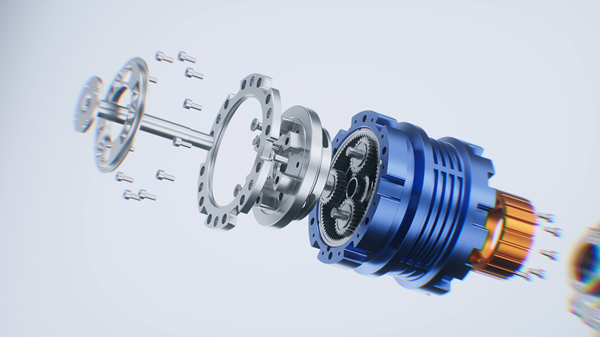
(自研ROMOMO高性能模组爆炸图)
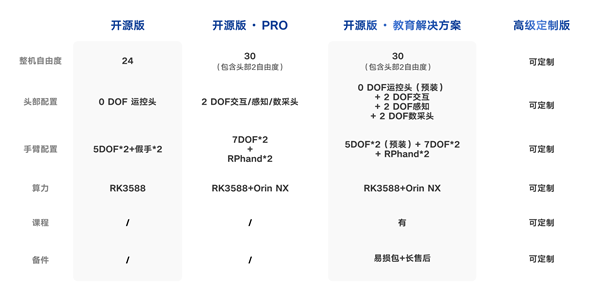
RP1提供开源版、开源版PRO与开源版教育解决方案、高级定制版,通过不同的本体、头部、灵巧手及算力配置,覆盖运动控制、研发与教学需求。同时开启「RP1内测共创计划」。
可信度由证据而非口号建立:RP1已组织台架、任务、能耗与整机可靠性验证,保留18项测试方法及可追溯的数据流程,设计取舍、模型参数与运行记录全部随开源资料公开,接受社区检验。
三、全栈开源:交付整条研发链路
与市面上"开放部分代码、SDK或API"的局部开放不同,RP1的开源覆盖机械、电气、关节底层控制、仿真、训练及部署的完整链路:
硬件层:机械源文件、工程图与分配置物料清单(BOM)全部公开,肢段比例、关节布局与接口规格透明,支持二次开发与模块替换;
控制层:嵌入式运行环境、统一硬件抽象(HAL)与关节级中间层源码开放,异构设备接入方式完全可见;
智能层:URDF/MJCF仿真模型、Isaac Lab训练框架、Sim2Real部署框架与Python SDK全部开放;自研工具HHTools让任意一款人形机器人最快1分钟内完成动作重定向接入,内置物理合理性评分与数据质量控制。
"完整性、深度、底层可修改——这是我们对'全栈开源'的定义。只有底层可改,研究才有自主权:让机器人适应课题,而不是让课题迁就机器人。"——RoboParty团队
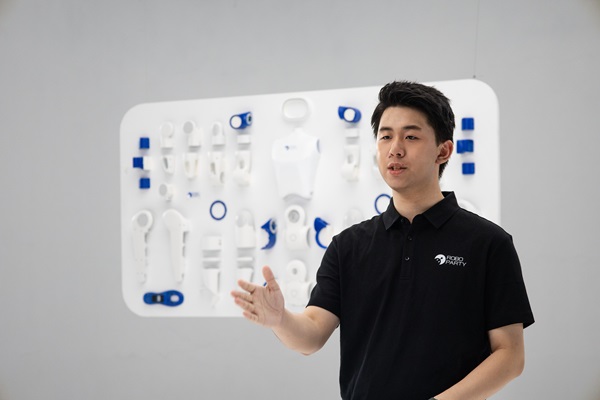
(RoboParty创始人黄一)
四、技术平权:三类用户得到同一把钥匙
全栈开源的价值,最终落在人身上:
对科研团队,意味着研究自主权——底层可修改、实验可复现、硬件难题可配,课题不再被平台黑箱限制;
对模型公司,意味着研发效率与自主权——数据、训练、控制与真机验证链路全部打通,模型与真机之间的鸿沟第一次有了公共桥梁,支持联合优化;
对教育场景,意味着学生可以完整理解机械、控制与算法系统,支持自主开发和实践——从"使用机器人"真正走向"创造机器人"。
一台135cm、单人可搬运、BOM成本控制在研究团队可承受范围内的开源本体,把过去属于少数机构的入场券,交到每一个高校实验室、初创团队和独立开发者手中。
五、共同进化:开放如何跑赢封闭
当每个团队都在重复造轮子时,整个行业其实在原地踏步;而当硬件、数据、算法沉淀在同一个开放底座上,每一次社区贡献——一个新步态、一段新数据、一个更优的训练策略——都会回流为所有人的共同资产。闭源公司拥有一百个工程师,开源社区拥有一万个。
目前,RP1的开源资料已在GitHub陆续开放,涵盖硬件(rp1_hardware)、模型描述(RP1_description)与动作工具链(human-humanoid-tools)等仓库。hhtools已内置支持90%以上的国内外主流人形机器人,并支持机器人到机器人(R2R)的动作迁移——让各自为战的人形机器人,第一次有机会在共同的技术基础上协同进化。
结语
"30年前,一个芬兰学生把代码放到网上,改变了计算机的历史。今天,我们把一台完整的人形机器人交给世界。"RoboParty团队表示,"这不是因为慷慨,而是因为我们相信:人形机器人的未来,不该由任何一家公司定义——包括我们自己。"
RP1技术白皮书已在RoboParty官网开放下载。
关于RoboParty
RoboParty是一家专注于开放人形机器人平台的技术团队,围绕通用性、效率与可靠性组织本体、电气、嵌入式软件与学习工具链,致力于为人形机器人研究与产业提供可以共同构建、接入、运行和评价的工程基础。


